Jumeau numérique pour les bâtiments patrimoniaux de la Pulperie
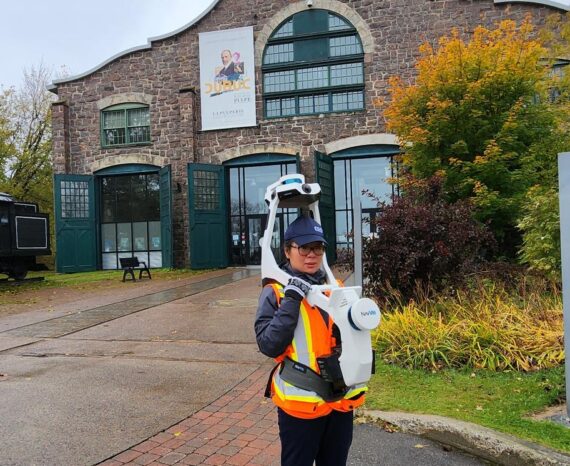
Pour aider à préserver et à documenter la Pulperie de Chicoutimi, le CGQ a entrepr …

Ville de Terrebonne
Subvention de recherche et développement appliquée (RDA) du conseil de recherches en sciences naturelles et en génie du Canada (CRSNG)
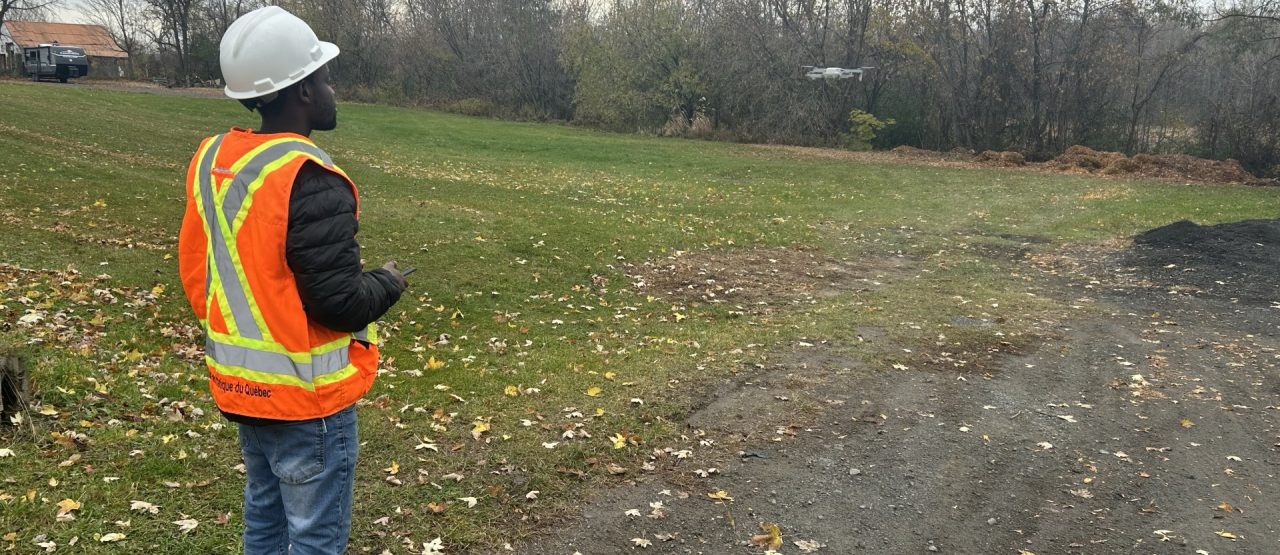
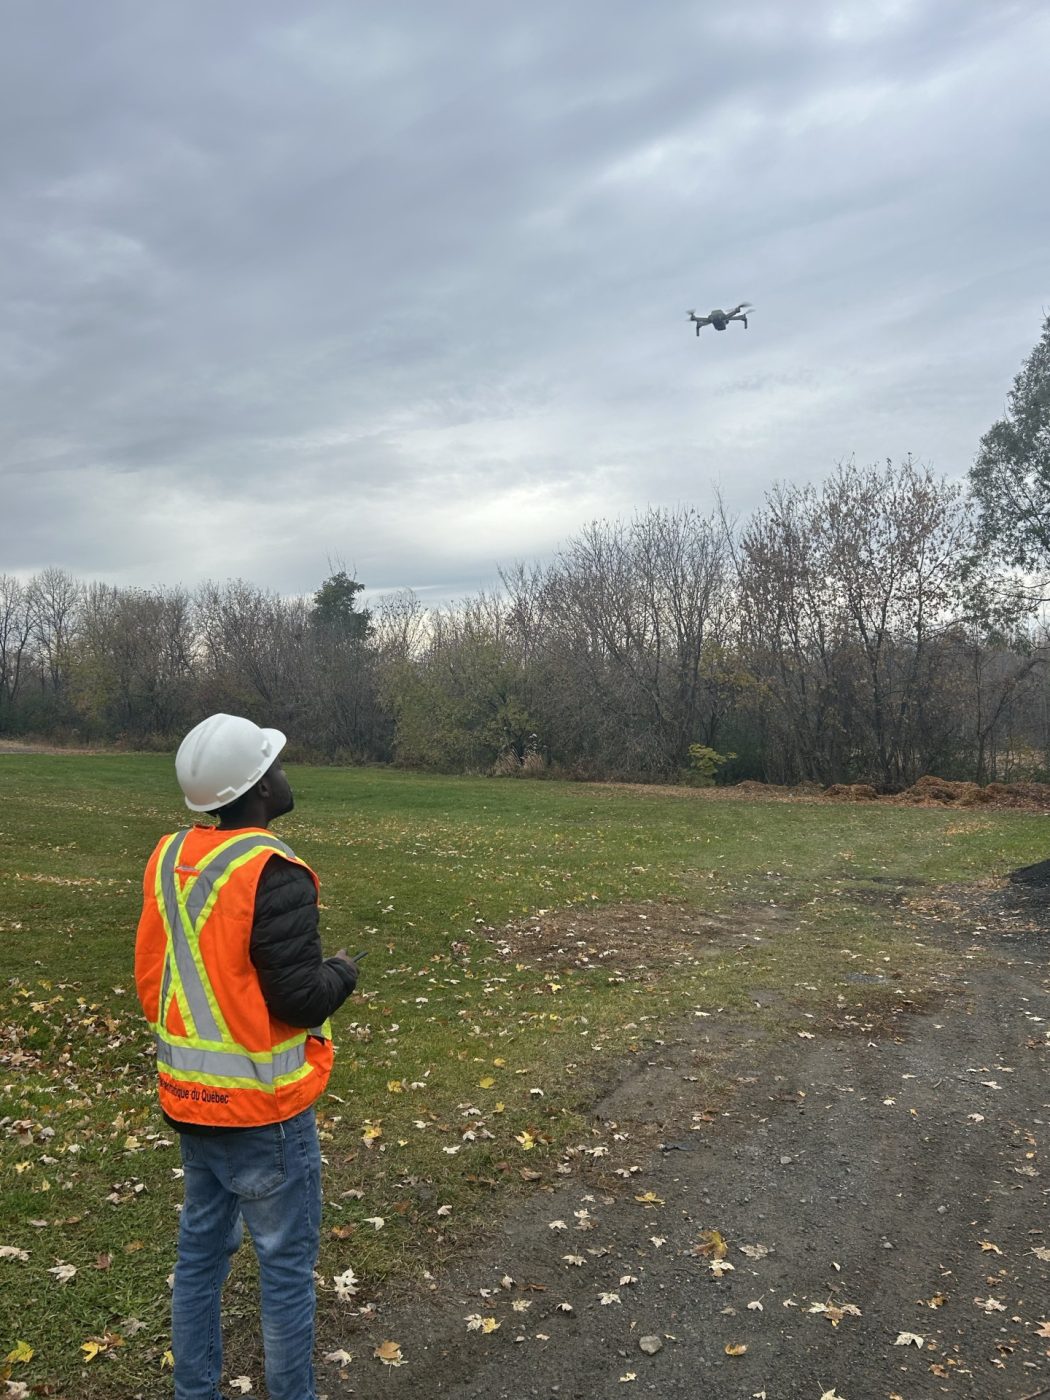
Le projet vise à évaluer le potentiel des drones à faible coût comme outils d’appui aux actions de lutte contre les plantes exotiques envahissantes (PEE) menées par la Ville de Terrebonne. L’objectif principal est de concevoir une solution capable de détecter et de cartographier, à partir d’images prises par drone, la présence de deux espèces ciblées : le phragmite (Phragmites australis) et le nerprun cathartique (Rhamnus cathartica).
Pour atteindre cet objectif, le projet prévoit le développement d’un algorithme d’apprentissage profond qui transformera les images brutes en cartes d’occurrence précises. La solution doit être accessible à des utilisateurs non experts : aucune compétence avancée en photogrammétrie ou en traitement d’image ne sera requise, ce qui facilitera son adoption par les intervenants du milieu et permettra une mise en œuvre à faible coût.
Ces étapes visent à atteindre les objectifs fixés, notamment la détection des plantes exotiques envahissantes (PEE) avec une précision globale située entre 80 % et 90 %, et un positionnement de ces PEE sur une carte avec une précision < 5 m.
1. Acquisition de données
L’acquisition de données implique l’utilisation de drones à faible coût pour acquérir des images de haute résolution, notamment avec des vols à visée au nadir et à visée oblique pour détecter les PEE en sous-étagement.
2. Développement du modèle de détection des PEE
Le développement du modèle de détection des PEE consiste à créer un modèle d’apprentissage profond capable de détecter les PEE visées sur les images individuelles acquises par drones.
3. Développement de l’outil de positionnement
Le développement de l’outil de positionnement a pour but de reprojeter la position des PEE dans un système de coordonnées géographique pour produire des cartes d’occurrences.
4. Développement de l’interface utilisateur
Le développement de l’interface utilisateur vise à créer une interface minimale prenant en entrée les images de drones acquises et fournissant en sortie un fichier de positionnement compatible avec les Systèmes d’information géographiques utilisés à la Ville de Terrebonne.
Cette approche méthodologique vise à simplifier les flux de traitement, réduire les délais d’analyse et garantir une précision spatiale suffisante pour des interventions ciblées contre les PEE.
Équipements
Géomatique municipale
Suivis environnementaux
Pour aider à préserver et à documenter la Pulperie de Chicoutimi, le CGQ a entrepr …
Ces défis permettent aussi d’envisager des solutions innovantes, notamment grâce à …
L’équipe du CGQ vise à fournir à la CMQuébec une cartographie détaillée et des scé …